首席技术官 · 联合创始人
深圳觅帆智能科技发展有限公司
具身智能 · ROV 自主系统 · SLAM · 香港 / 澳门 / 深圳
探赜索隐,钩深致远。
以多模态感知、SLAM、具身决策与闭环控制,支撑自主系统在水下及陆地环境中的可靠运行。
深圳觅帆智能科技发展有限公司
深圳佳友国际货运代理有限公司
多模态感知 · 定位 · 决策 · 闭环控制
因迹察微,循理而行。
研究覆盖多模态感知、定位、具身决策与闭环控制,面向水下及陆地非结构化环境。
具身智能体、水下自主系统、多模态推理、声学感知与真实环境部署。
声纳与视觉 SLAM、多传感器融合、导航、操作、嵌入式控制与模型部署。
智能体 AI 产品、多智能体工作流、运营平台与技术战略。
ROV · 具身智能体 · SLAM
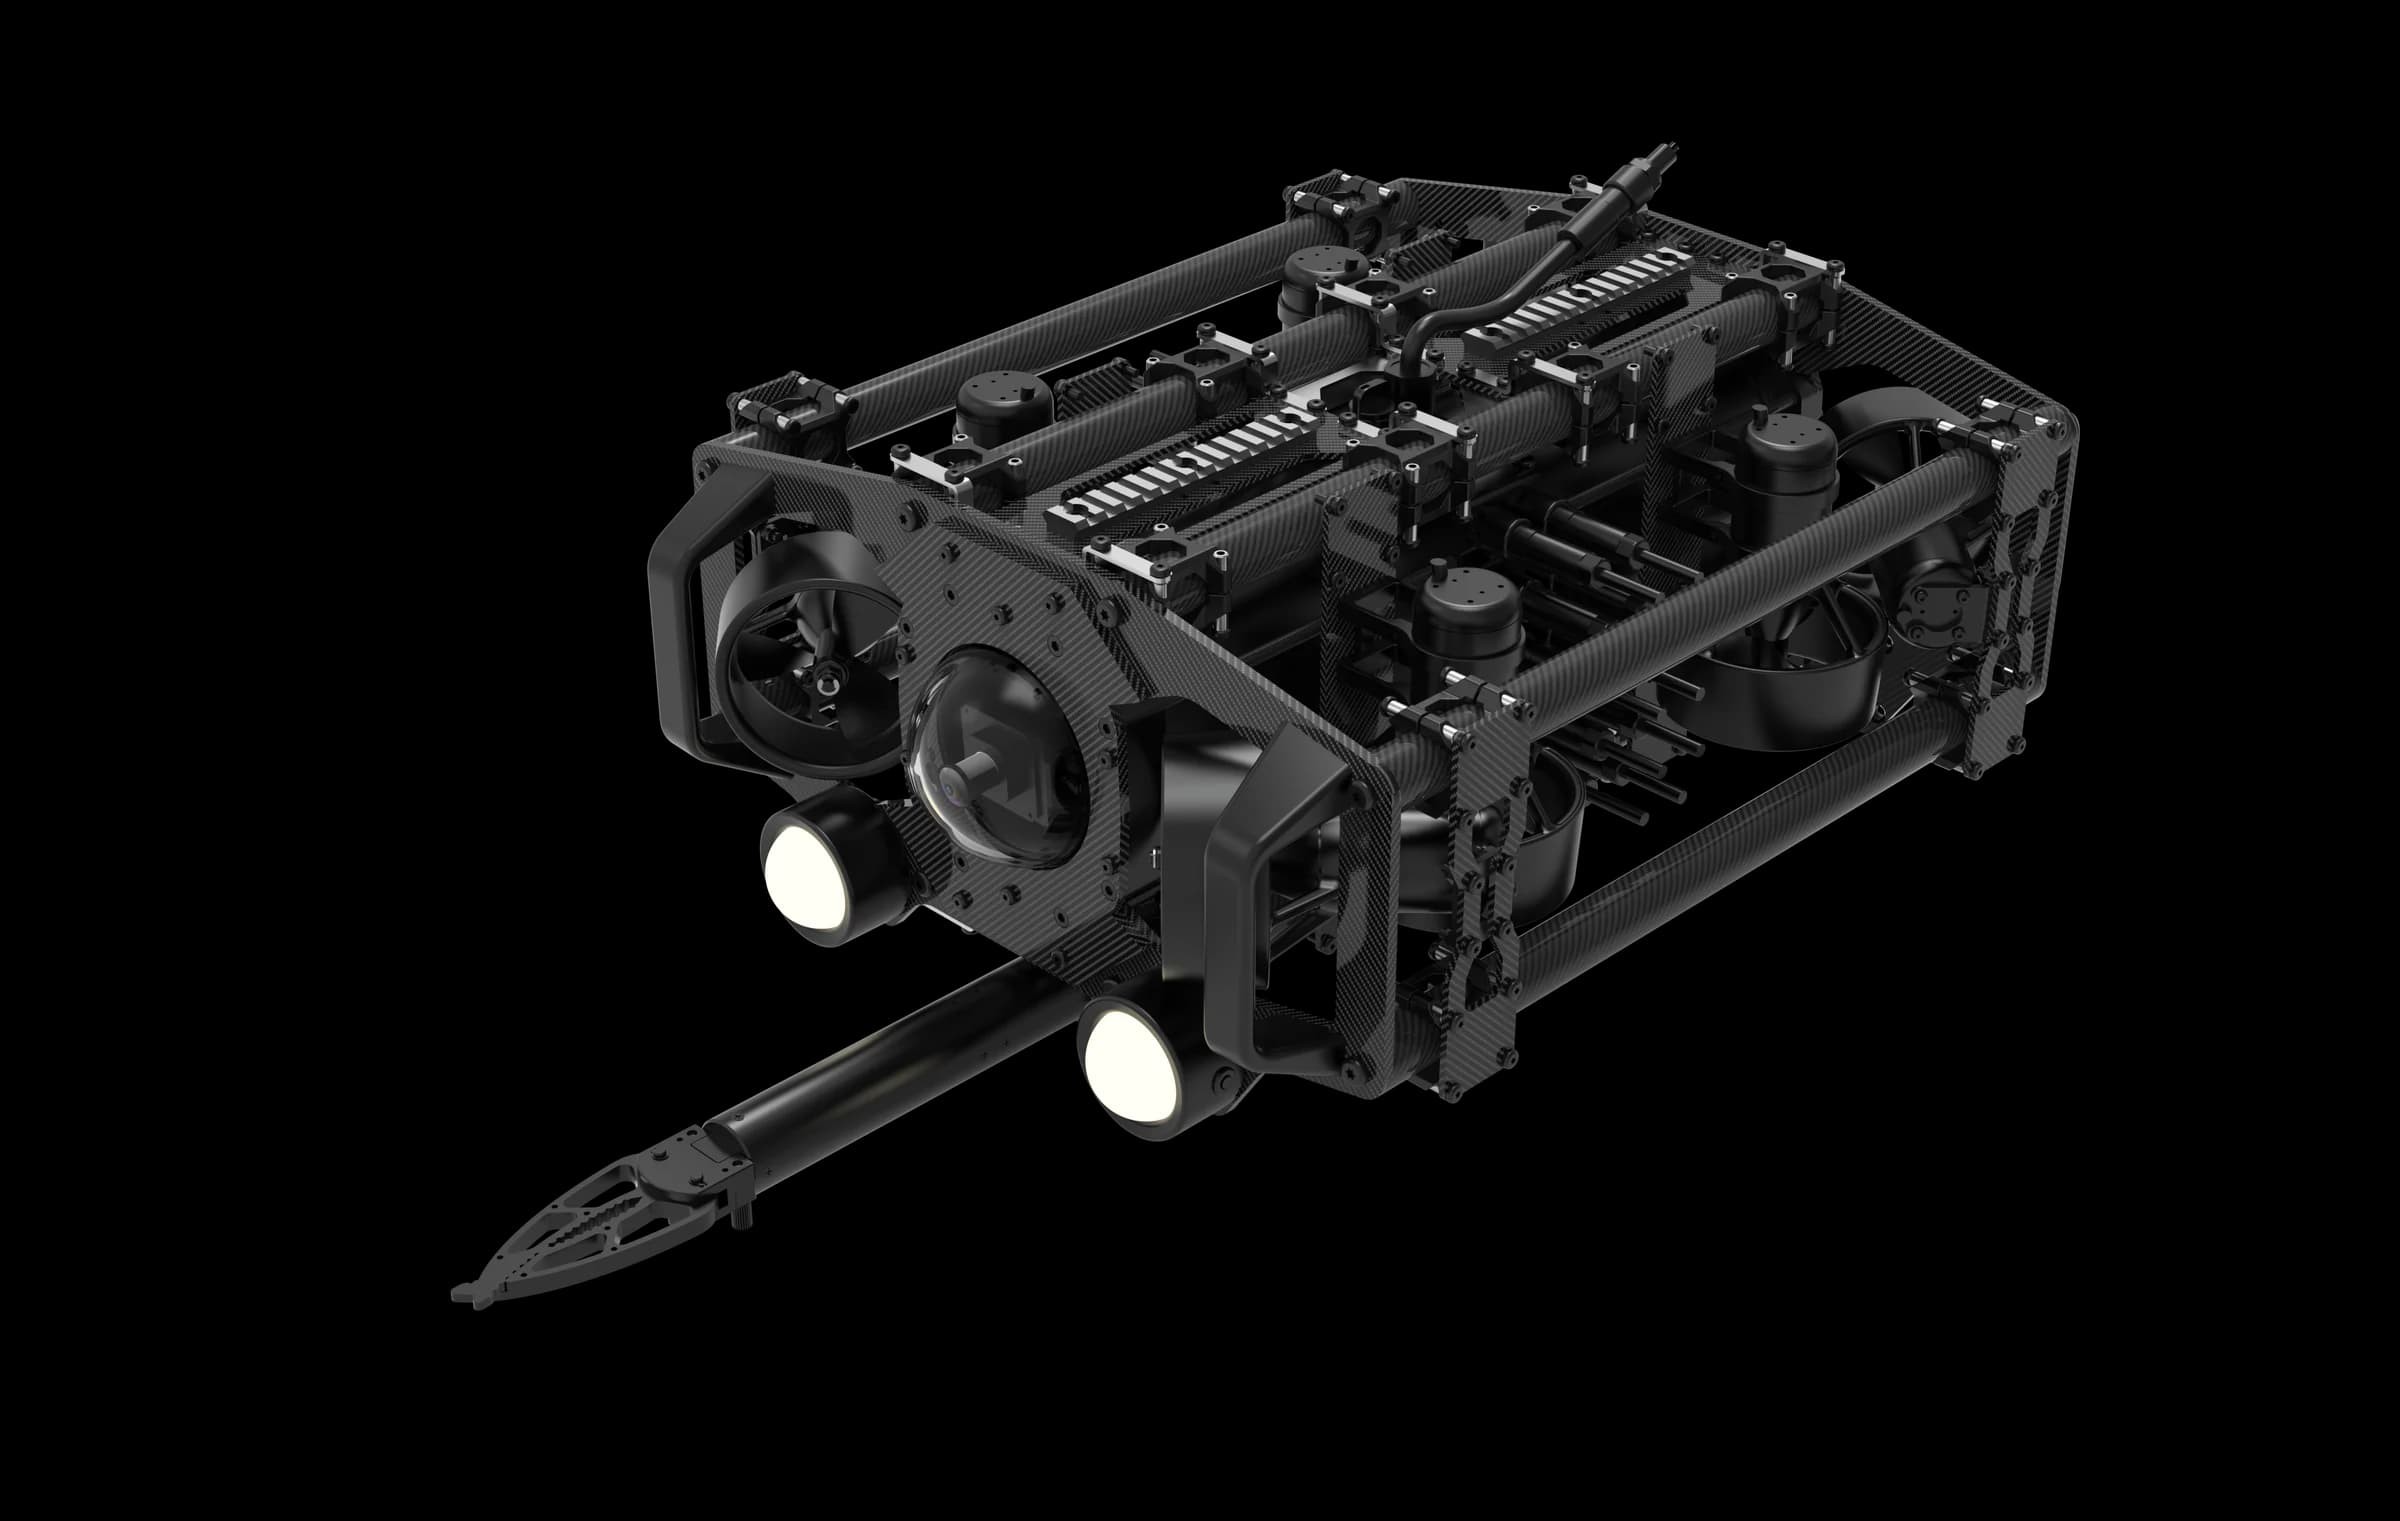
聚焦弱可视、通信受限条件下的水下感知、定位、任务规划与运动控制。
水下机器人如何在弱可视、动力学不确定和通信受限条件下维持态势理解并完成有效作业?
智能体如何将长程任务意图落地到工具、物理约束、环境反馈与可恢复执行之中?
如何从稀疏、高噪声的声学回波中构建稳定几何表征,并在弱视觉环境下实现可靠定位?
移动操作 · Agent 工作流 · 现场感知
三项工作分别面向移动操作、货运流程自动化与泥石流监测,均有对应的研究、产品或部署记录。
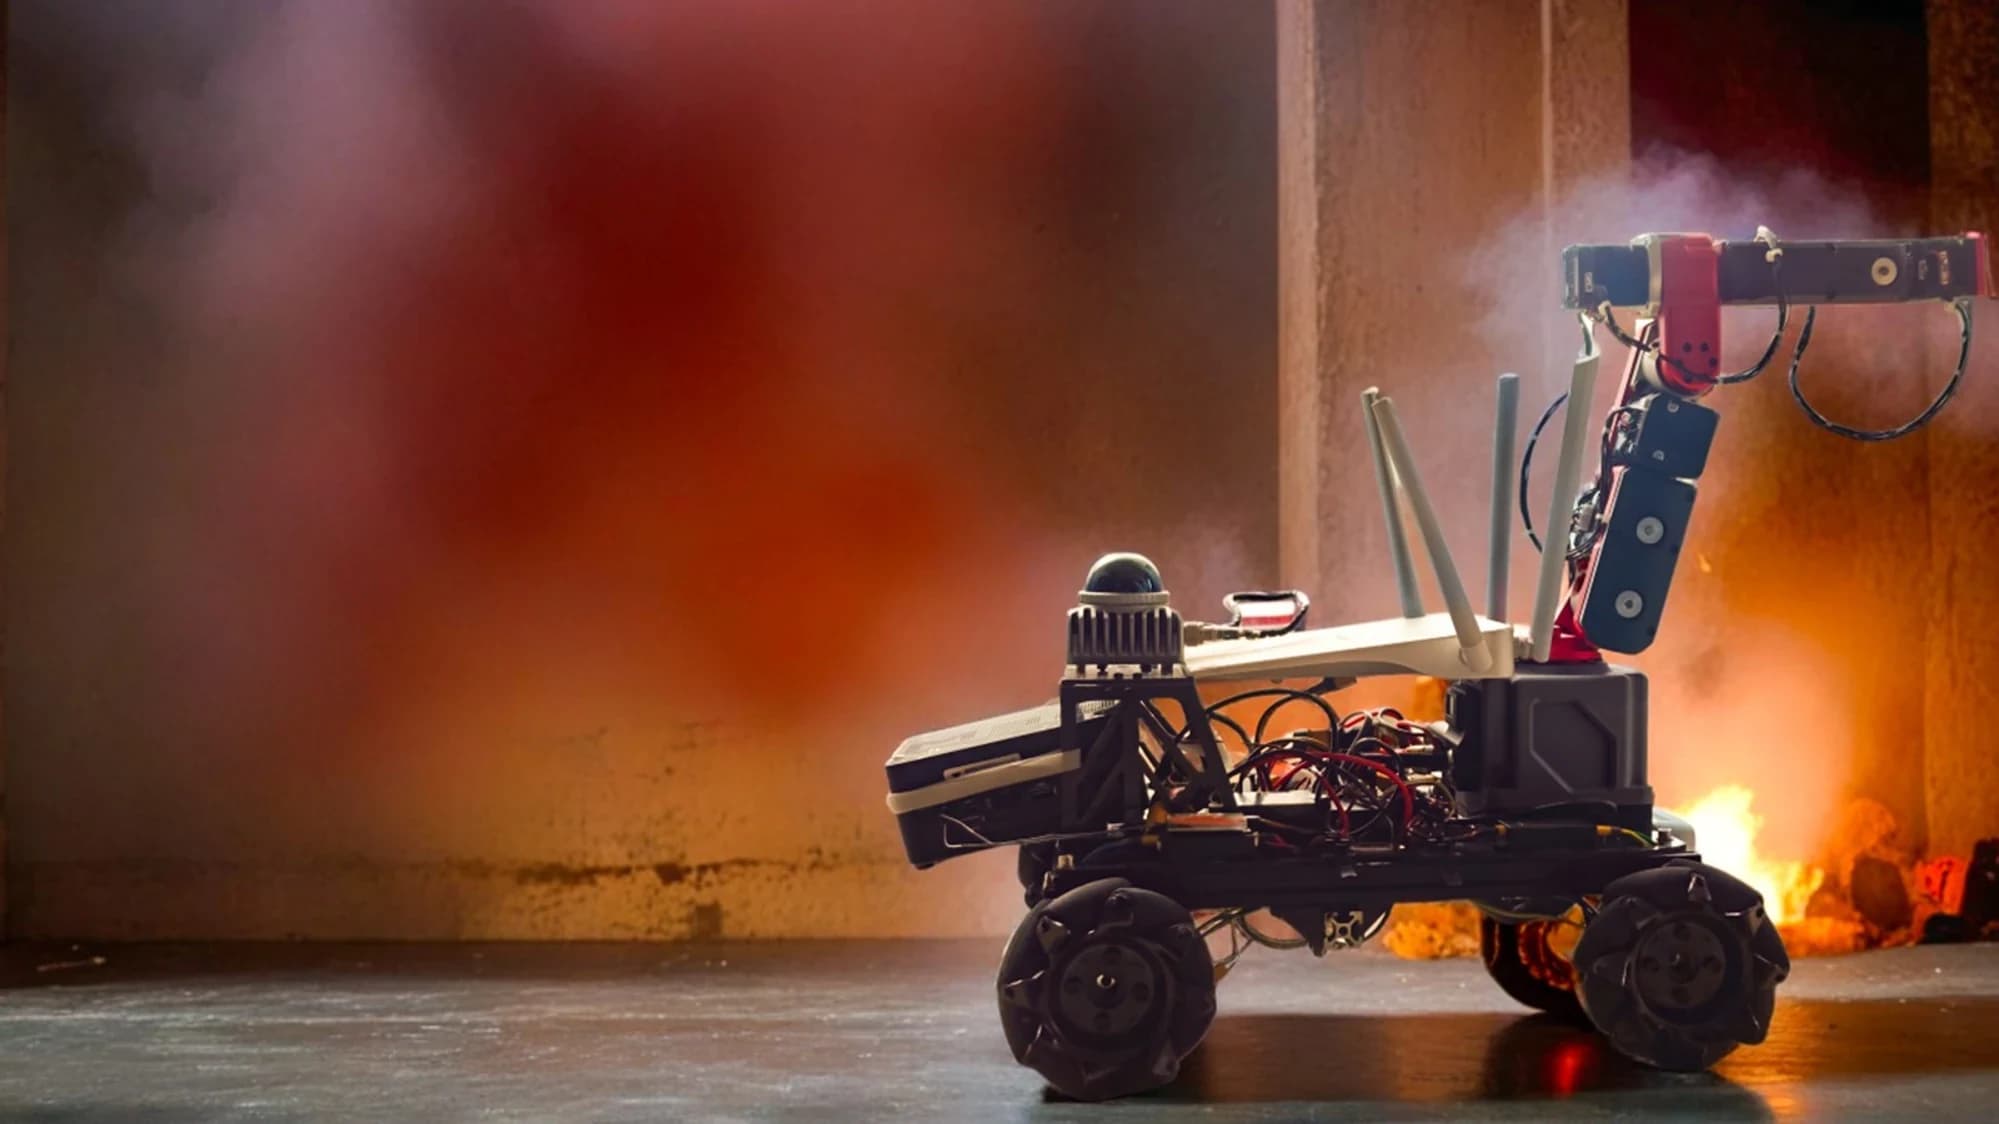
在模拟现场条件下验证感知、移动与机械操作。
全向移动底盘运行测试。
RViz 实时点云建图。
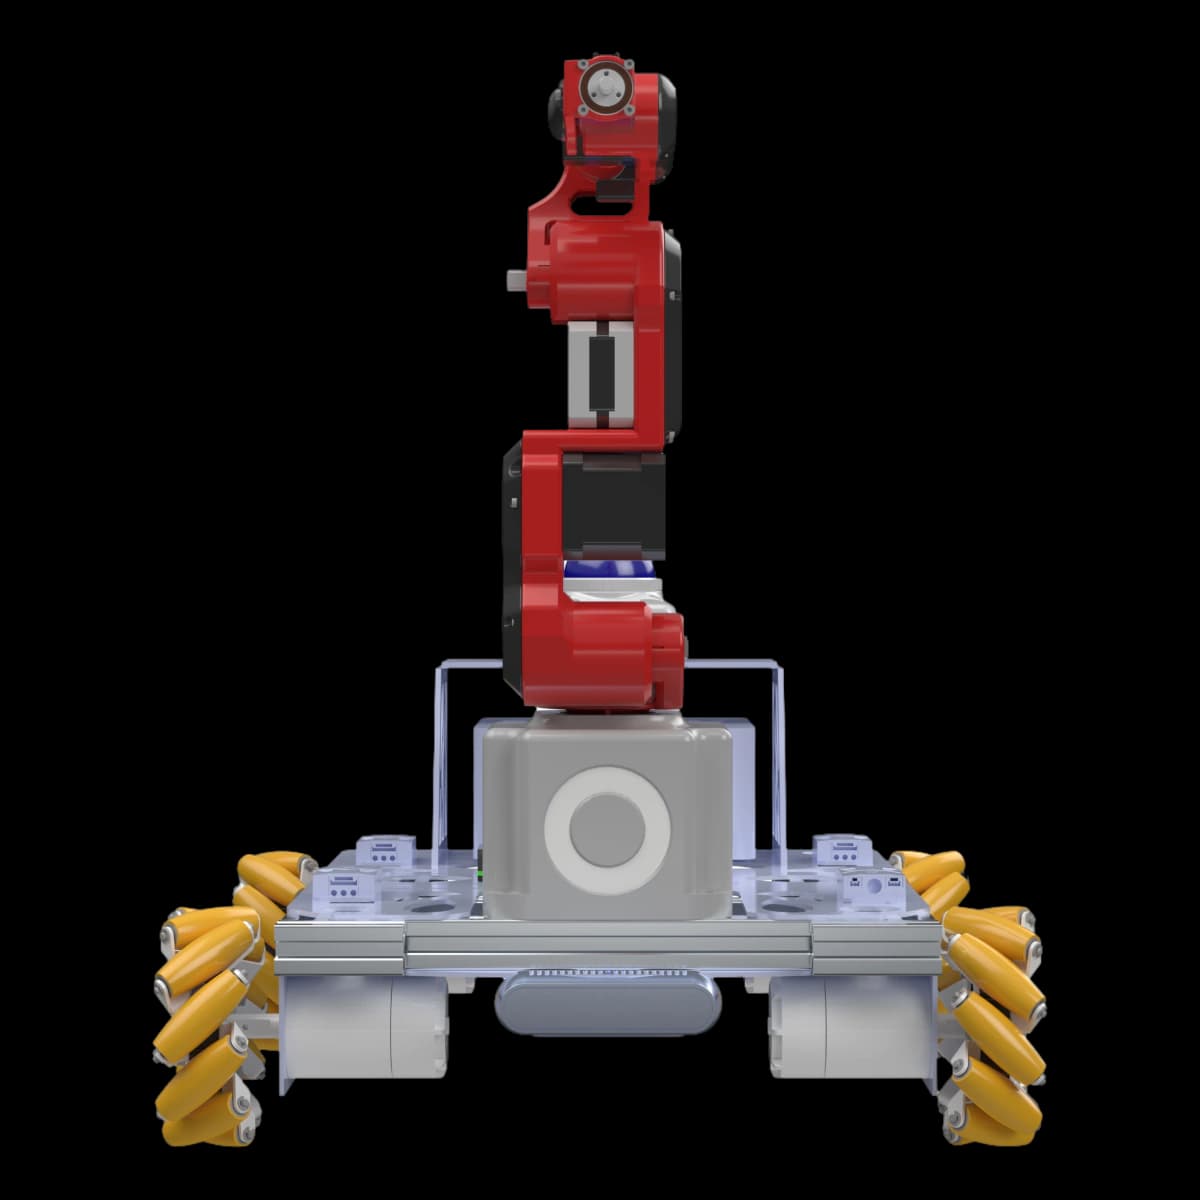
移动操作系统正视构型。
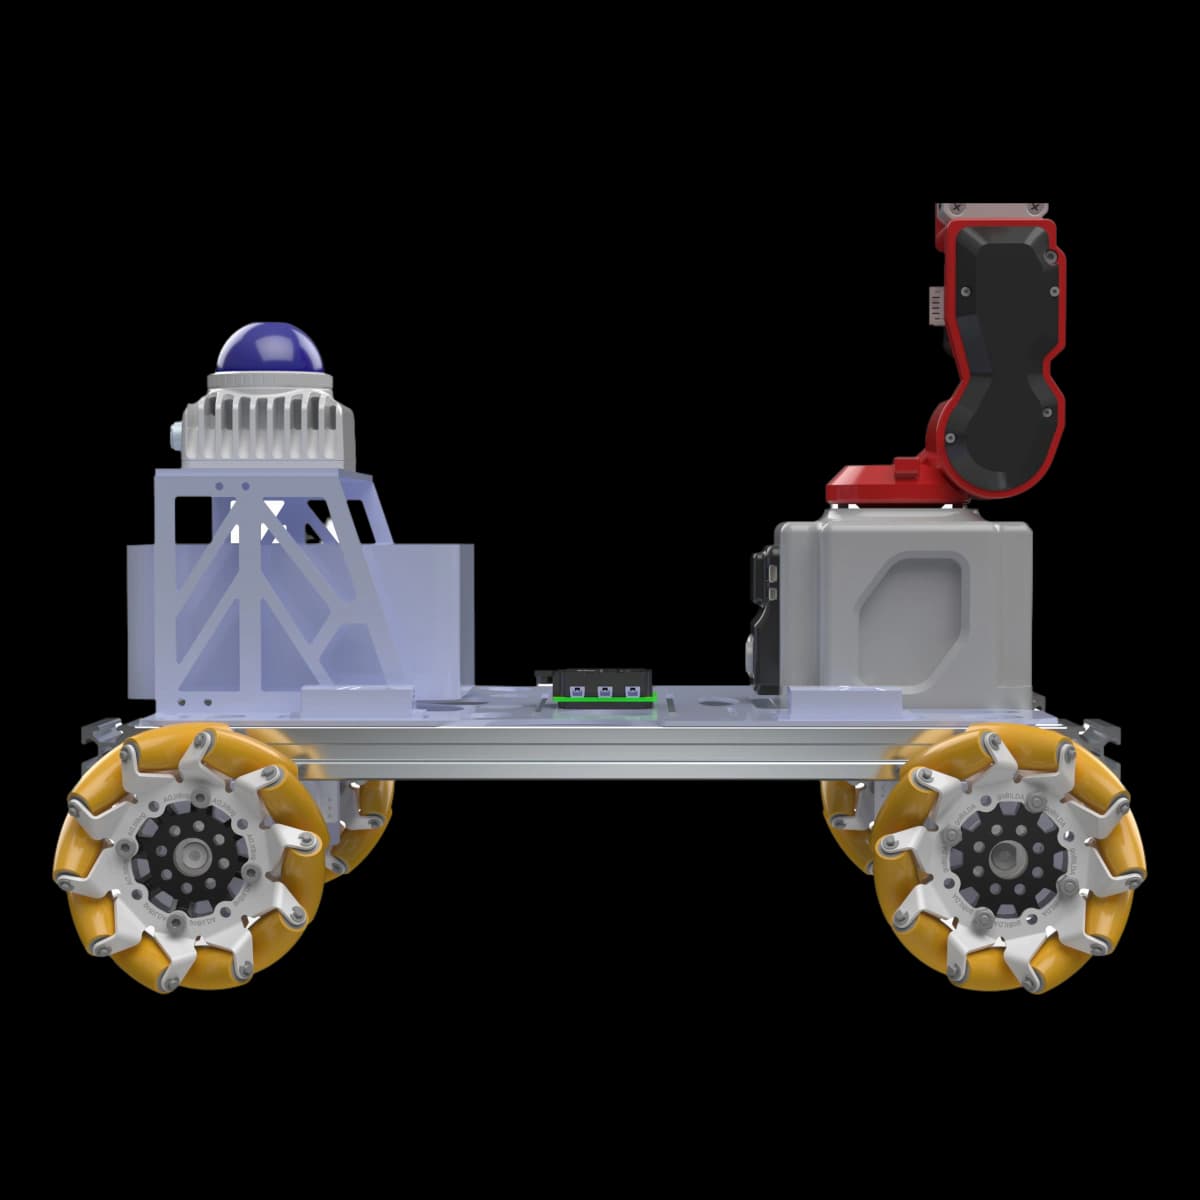
底盘、传感单元与驱动布局。
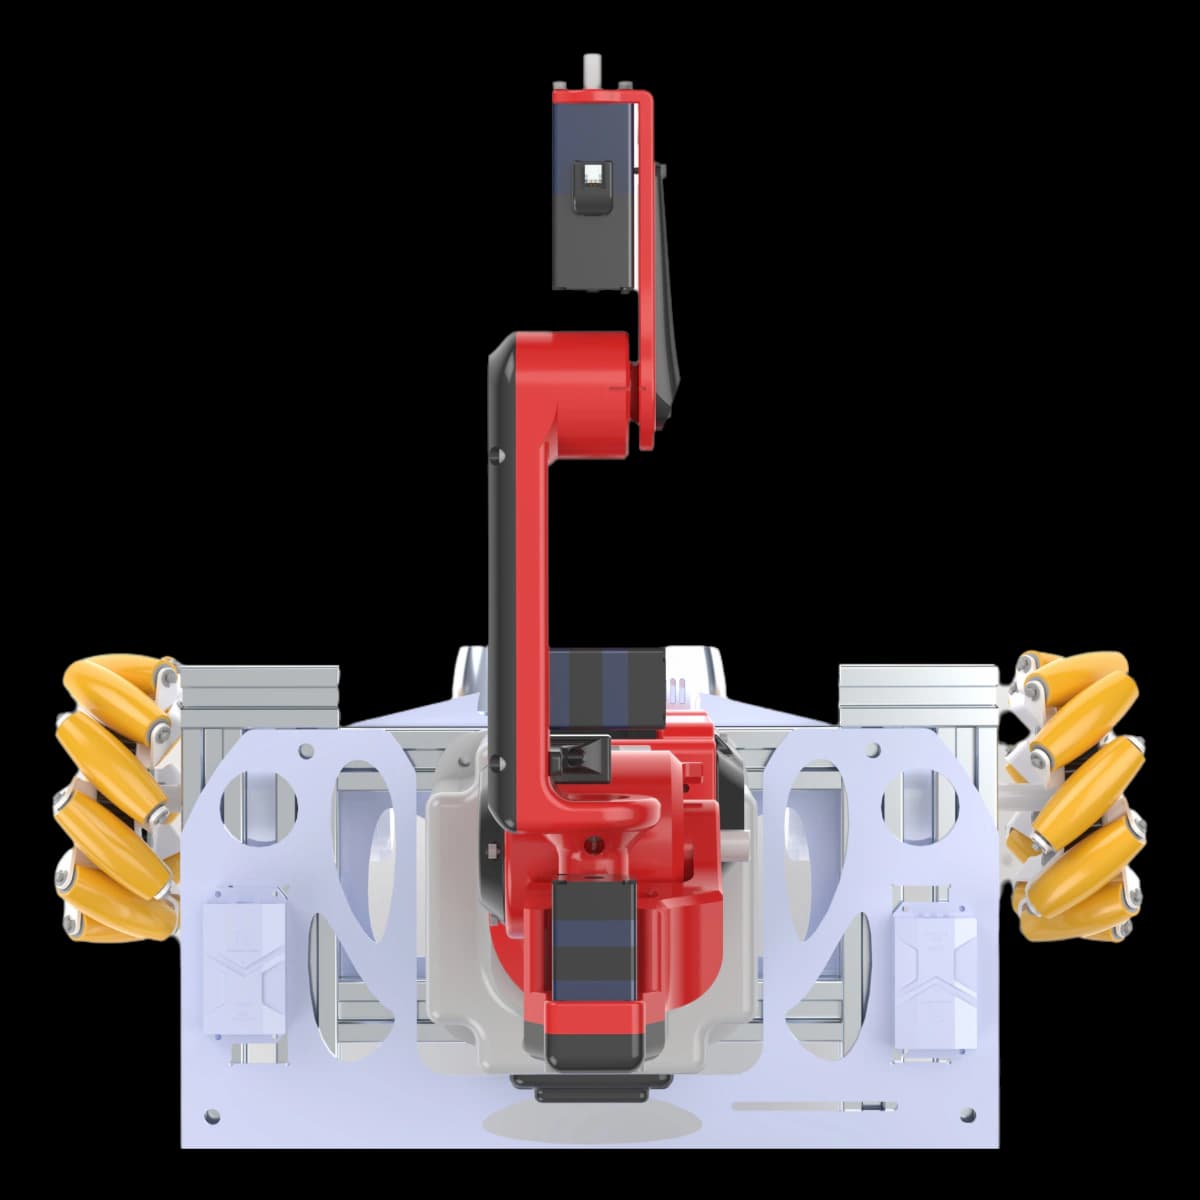
机械臂安装与组件空间配置。
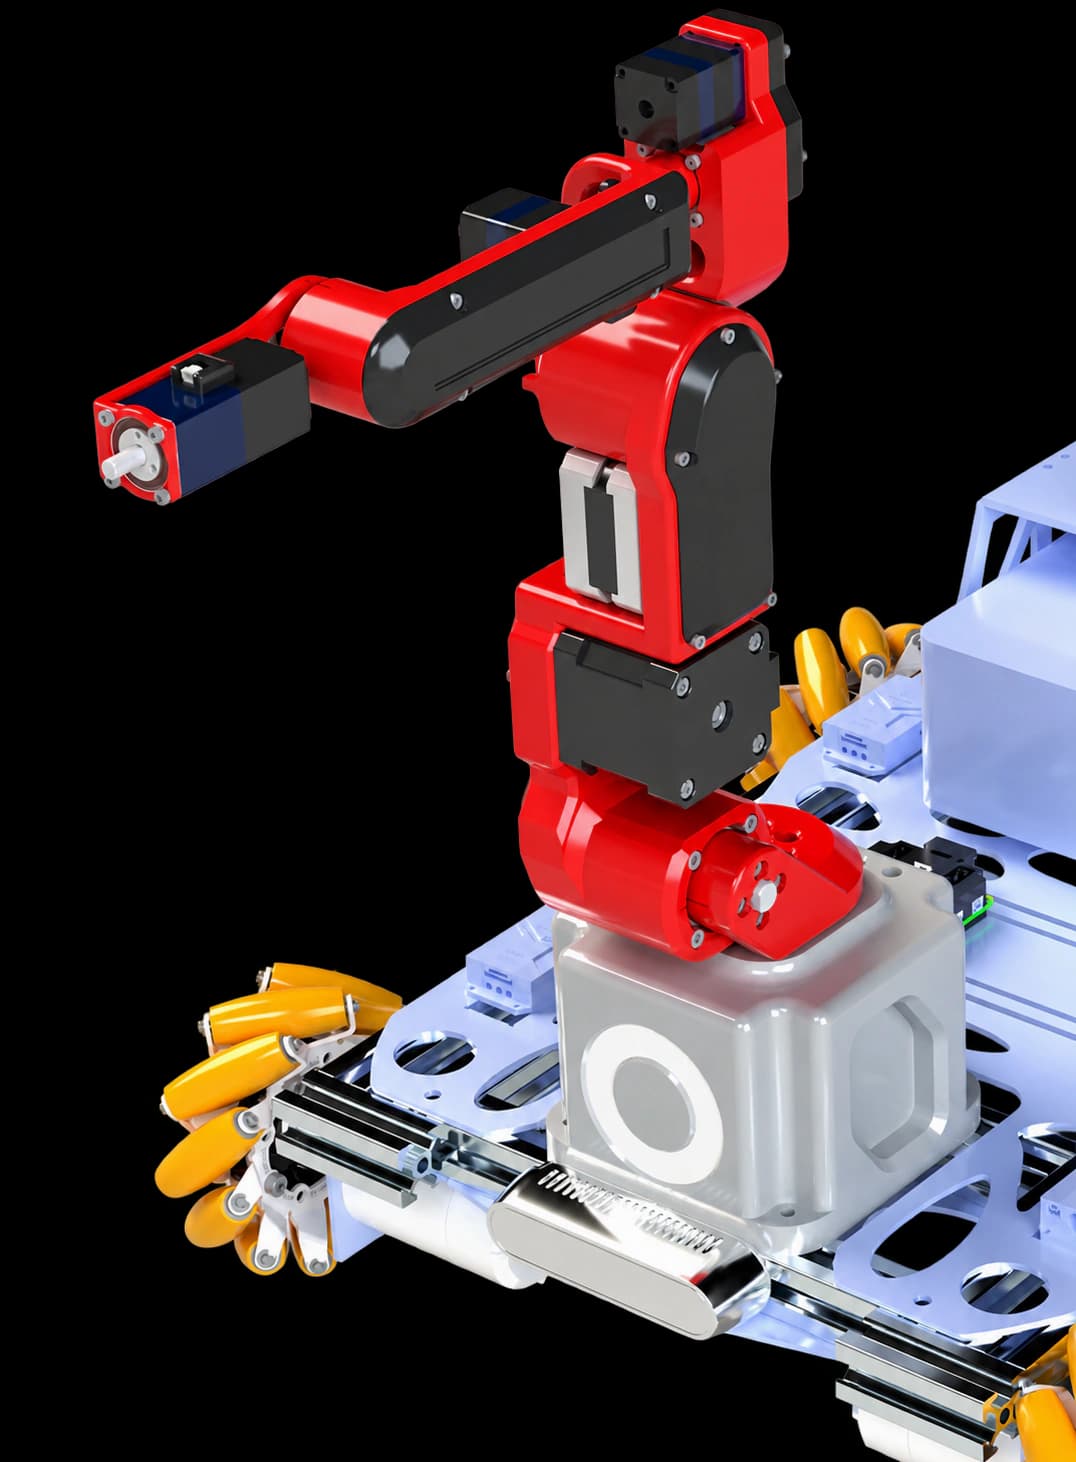
关节架构与安装结构。
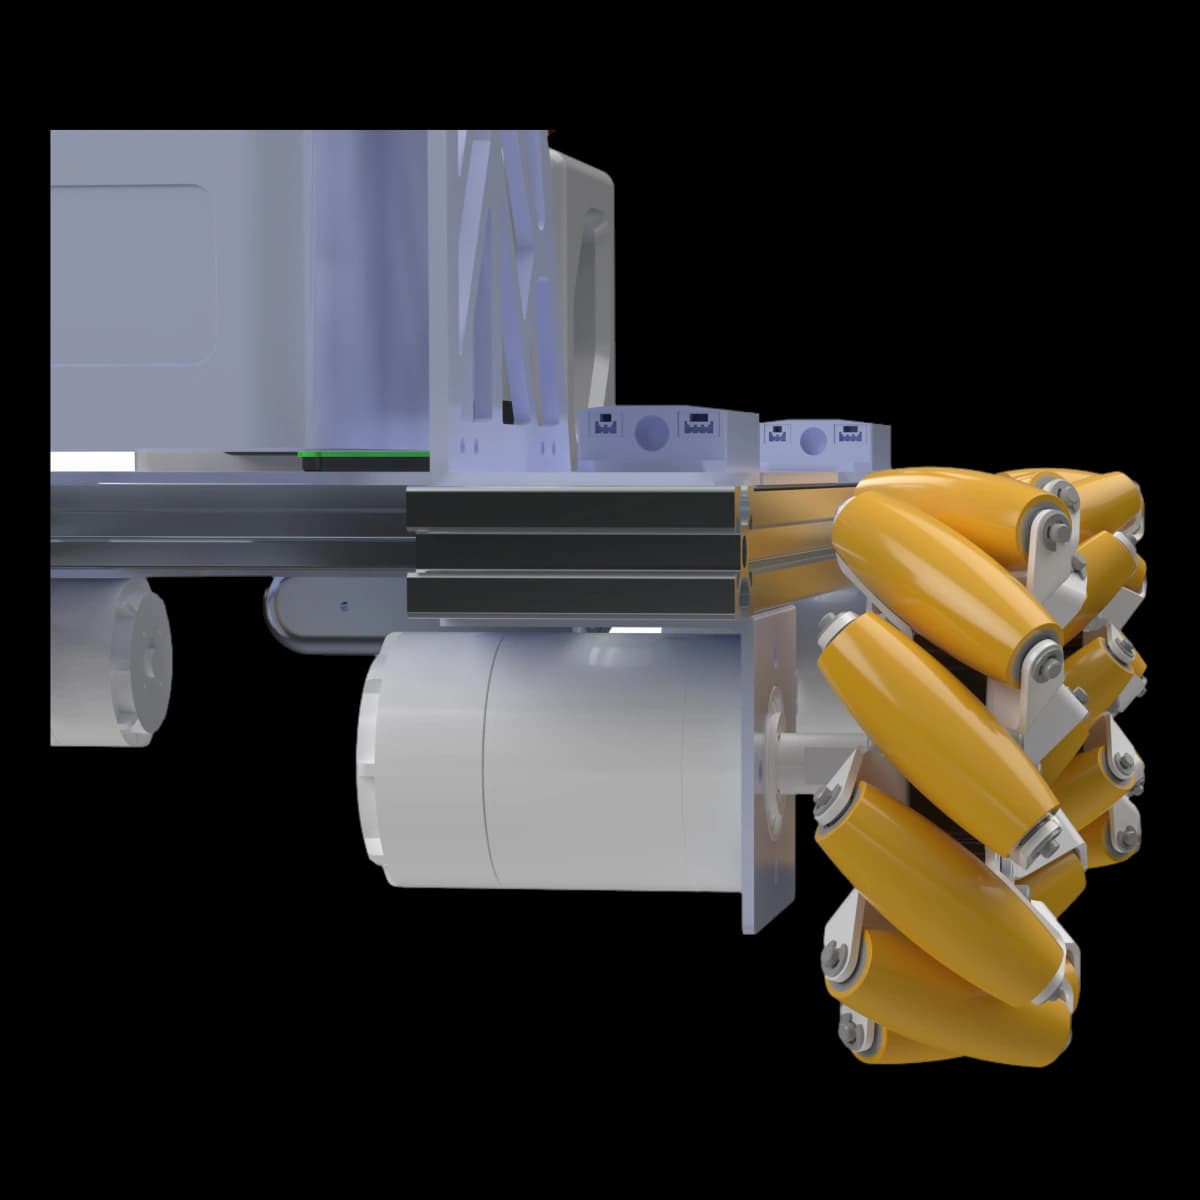
轮组结构与驱动总成。
移动操作
意有所向,器有所行。
Agent 工作流
经纬万端,使事有序。
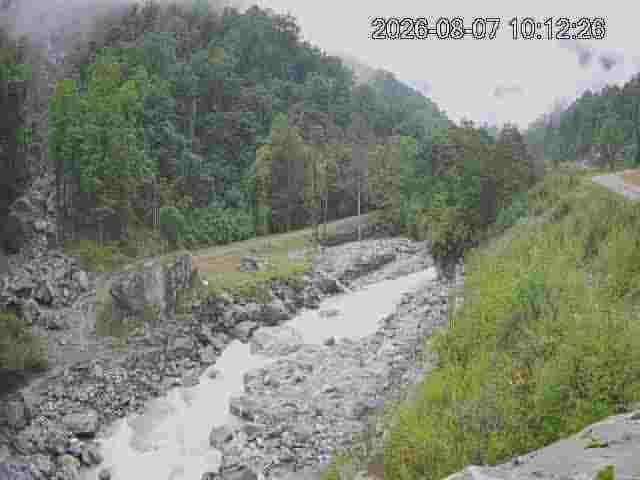 山谷沟道
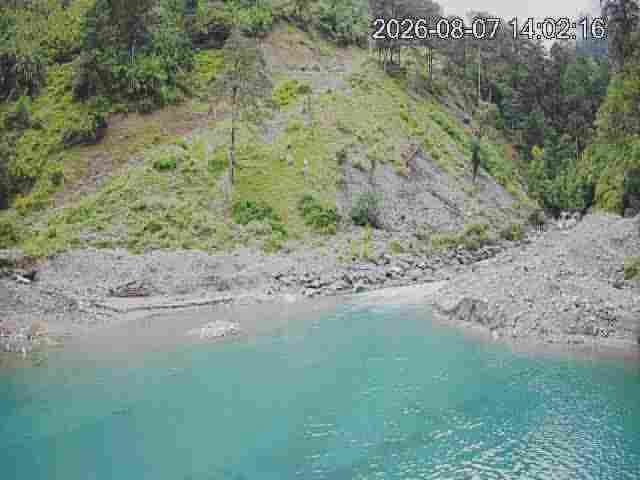 河道坡体
现场感知与预警
山川未动,先察其微。
系统轨迹
经历从机器人制造、室内定位与无接触交互,延伸至具身智能和自主系统研究。
担任 FTC 操作手、结构设计负责人和商务联络人,使用 SolidWorks、激光切割、3D 打印与 CNC 设计制造机器人。
主导 ShopChain 融合 UWB 信标与二维码实现室内定位,获 PolyU 学生创业概念验证基金。
以 Arduino、ESP32、CAD 与 3D 打印构建无接触操作系统,获 PolyU 最佳项目竞赛一等奖亚军。
Sentra One 将任务规划与导航、感知、机械操作连接,并获 EVS39 接收。
于香港理工大学与澳门大学开展博士研究,聚焦具身智能与机器人。
论文 · 部署 · 荣誉 · 任职
论文、软件、部署、荣誉与任职记录。
第 39 届国际电动车研讨会暨展览会,美国加州长滩,2026 年 6 月。
World Electric Vehicle Journal 的 EVS39 专刊;经 EVS39 推荐并豁免 APC。
2026 年 5 月提交至中国版权保护中心。
深圳觅帆智能科技发展有限公司
深圳佳友国际货运代理有限公司
成都山地所相关机构 / 中国科学院水利部成都山地灾害与环境研究所
浪潮集团
自主系统技术栈
覆盖自主机器人、Agent 系统、机器感知、嵌入式控制与工程实现。
LLM 应用框架、多智能体编排、工具调用、提示工程与 RAG 知识流。
LogiAuto / 企业 AI 系统AGV 与 ROV 系统思维、SLAM、定位、导航、深度感知与移动操作。
Sentra One / 水下自主系统技术基础目标检测、图像分割、YOLO 流程、模型优化与现场部署。
泥石流检测与预警STM32、ESP32、Arduino、传感器接口、底层执行与无线充电模块。
Sentra One / Touch-Free / PC3Python、C++、Java、MySQL、Linux、ROS、Git、SolidWorks、AutoCAD、机械制造与电路装配。
贯穿研究与产品系统